Robô da Embrapa percorre pomares, identifica frutos e prevê safra
Protótipo chamado SEEMEAR usa sensores, câmeras e GPS de alta precisão para gerar dados da produção e auxiliar produtores na gestão dos pomares


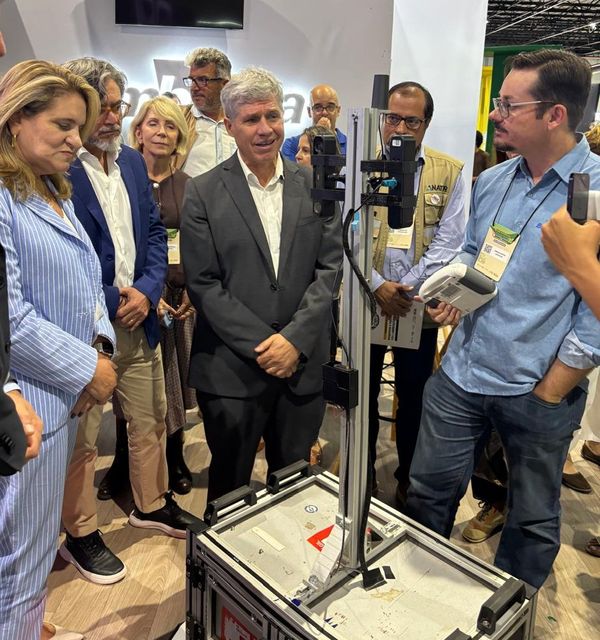
A tecnologia foi desenvolvida pelo pesquisador Thiago Santos, da Embrapa, e integra uma linha de estudos voltada à automação no campo. (foto: Fabio Manzini)
Uma tecnologia desenvolvida pela Empresa Brasileira de Pesquisa Agropecuária (Embrapa) pode transformar a forma como produtores monitoram pomares e planejam a produção.
Apresentado durante a Feira Nacional de Máquinas e Tecnologias para a Agricultura Familiar, em Campinas (SP), um protótipo de robô agrícola capaz de circular entre as fileiras de cultivo está sendo testado para identificar frutos, gerar dados sobre a lavoura e até estimar automaticamente o volume da safra.
Batizado de SEEMEAR, o equipamento funciona como um veículo terrestre autônomo, projetado para percorrer pomares coletando informações e auxiliando na gestão da produção.
A tecnologia foi desenvolvida pelo pesquisador Thiago Santos, da Embrapa, e integra uma linha de estudos voltada à automação no campo.
“Esse é um protótipo que a gente chama de UGV, que é um veículo autônomo para terra”, explica o pesquisador. Segundo ele, a proposta é levar para o solo parte das atividades de monitoramento que hoje são realizadas por drones.
“As pessoas estão muito acostumadas com os drones, que são os veículos aéreos, mas a gente precisa de veículos terrestres para essas atividades de monitoramento e automação. O que a gente tem feito com drone aéreo, a gente quer fazer com veículos de solo”, afirma.
>> SIGA O CANAL DO AGROFY NEWS NO WHATSAPP
>> ENCONTRE PRODUTOS E SOLUÇÕES PARA O AGRO NO AGROFY MARKET

Contagem de frutos e previsão de safra
Entre as funções do robô está a capacidade de percorrer o pomar registrando imagens e coletando informações sobre a produção. A partir desses dados, o sistema consegue contar frutos e gerar estimativas automáticas de safra.
Segundo Santos, os pesquisadores já submeteram um artigo científico com os primeiros resultados dessa tecnologia.
“A gente acabou de submeter um artigo com o resultado de previsão de safra automática, onde ele consegue contar os frutos no pomar de maçã e dar uma previsão de qual vai ser a safra daquele pomar”, explica.
Além da estimativa de produção, o equipamento também permite identificar diferenças dentro da área cultivada.
“O robô consegue identificar variações espaciais dentro do pomar, regiões que estão apresentando mais frutos e menos frutos, e providenciar mapas com essas informações”, acrescenta.
Tecnologia embarcada
Para operar no campo, o protótipo reúne diferentes sistemas tecnológicos. O veículo utiliza um sistema de posicionamento de alta precisão, câmeras que permitem identificar profundidade nas imagens e um computador responsável pelo processamento das informações.
“Ele utiliza um sistema de GPS RTK com correção fina de posição, então com erro centimétrico. Também tem duas câmeras estéreo, que geram uma imagem similar ao olho humano, uma da esquerda e outra da direita, para que a máquina perceba a profundidade”, detalha o pesquisador.
Dentro do robô há ainda um computador com grande capacidade de processamento, responsável pelo armazenamento de dados, controle do equipamento e execução das rotinas de inteligência artificial.
Segundo Santos, esse sistema permite que a máquina reconheça diferentes elementos do ambiente.
“Esse computador controla todo o sistema e roda rotinas de IA que identificam árvores, postes, cercas, frutos e assim por diante.”
Navegação no pomar
Diferentemente dos drones, que operam no ar, a navegação em áreas de cultivo exige cuidados adicionais para evitar colisões.
“Um veículo desse no pomar pode colidir com as próprias plantas ou com as pessoas. Então existe toda uma parte de maior cuidado para permitir que ele ande pelo pomar sem colidir com nada e percorra a área trazendo dados”, explica Santos.
Durante a demonstração na feira, o equipamento foi operado por meio de um joystick, mas esse controle manual é utilizado apenas em ambientes de demonstração.
“Esse controle por joystick é porque a gente está nesse ambiente, mas essa plataforma robótica aceita comandos que vêm do computador central que está dentro dele. A gente já fez alguns testes de navegação autônoma e agora vai aperfeiçoar esse processo para que ele navegue sem o joystick”, afirma.
Aplicações futuras
No curto prazo, o robô deve ser utilizado principalmente para atividades de monitoramento no campo, como contagem de frutos, estimativa de safra e detecção de doenças nas plantas.
No médio prazo, a expectativa é ampliar as funções do equipamento.
“Esses veículos podem carregar, por exemplo, um pulverizador e fazer a pulverização ou servir como uma ‘mula robô’, carregando a carga de frutos enquanto as equipes estão fazendo a colheita”, explica o pesquisador.
Em uma etapa mais avançada, a tecnologia poderá ajudar a reduzir a dependência de mão de obra em atividades pesadas no campo.
“No futuro, o que a gente espera é que ele consiga fazer a atuação no pomar, como poda e colheita, atividades que são super pesadas de mão de obra e que estão cada vez mais difíceis de encontrar trabalhadores”, afirma.
Testes em diferentes regiões
O protótipo não foi desenvolvido para uma cultura específica. A proposta é que a tecnologia possa ser aplicada em diferentes sistemas de produção de frutas.
Os primeiros testes estão sendo realizados em pomares de maçã e uva. No caso da uva, os experimentos ocorrem em São Miguel Arcanjo (SP). Já na cultura da maçã, os testes são conduzidos na estação da Embrapa em Vacaria (RS).
A equipe também avalia novas parcerias para iniciar testes na cultura da laranja ainda este ano.
“A ideia é que o conceito possa ir para várias fruteiras”, afirma Santos.
Próximos passos
Como ainda se trata de um protótipo, o avanço da tecnologia depende da participação de empresas interessadas em desenvolver a versão comercial do equipamento.
“A fabricação depende de um parceiro industrial”, explica o pesquisador.
A expectativa da equipe é concluir até 2027 o aprimoramento das funções de navegação autônoma e de previsão de safra, abrindo caminho para novas aplicações da tecnologia no campo.